典型设备与机构
关节与旋转单元 · 外部轴 · 精密定位
关节与旋转单元 · 外部轴 · 精密定位
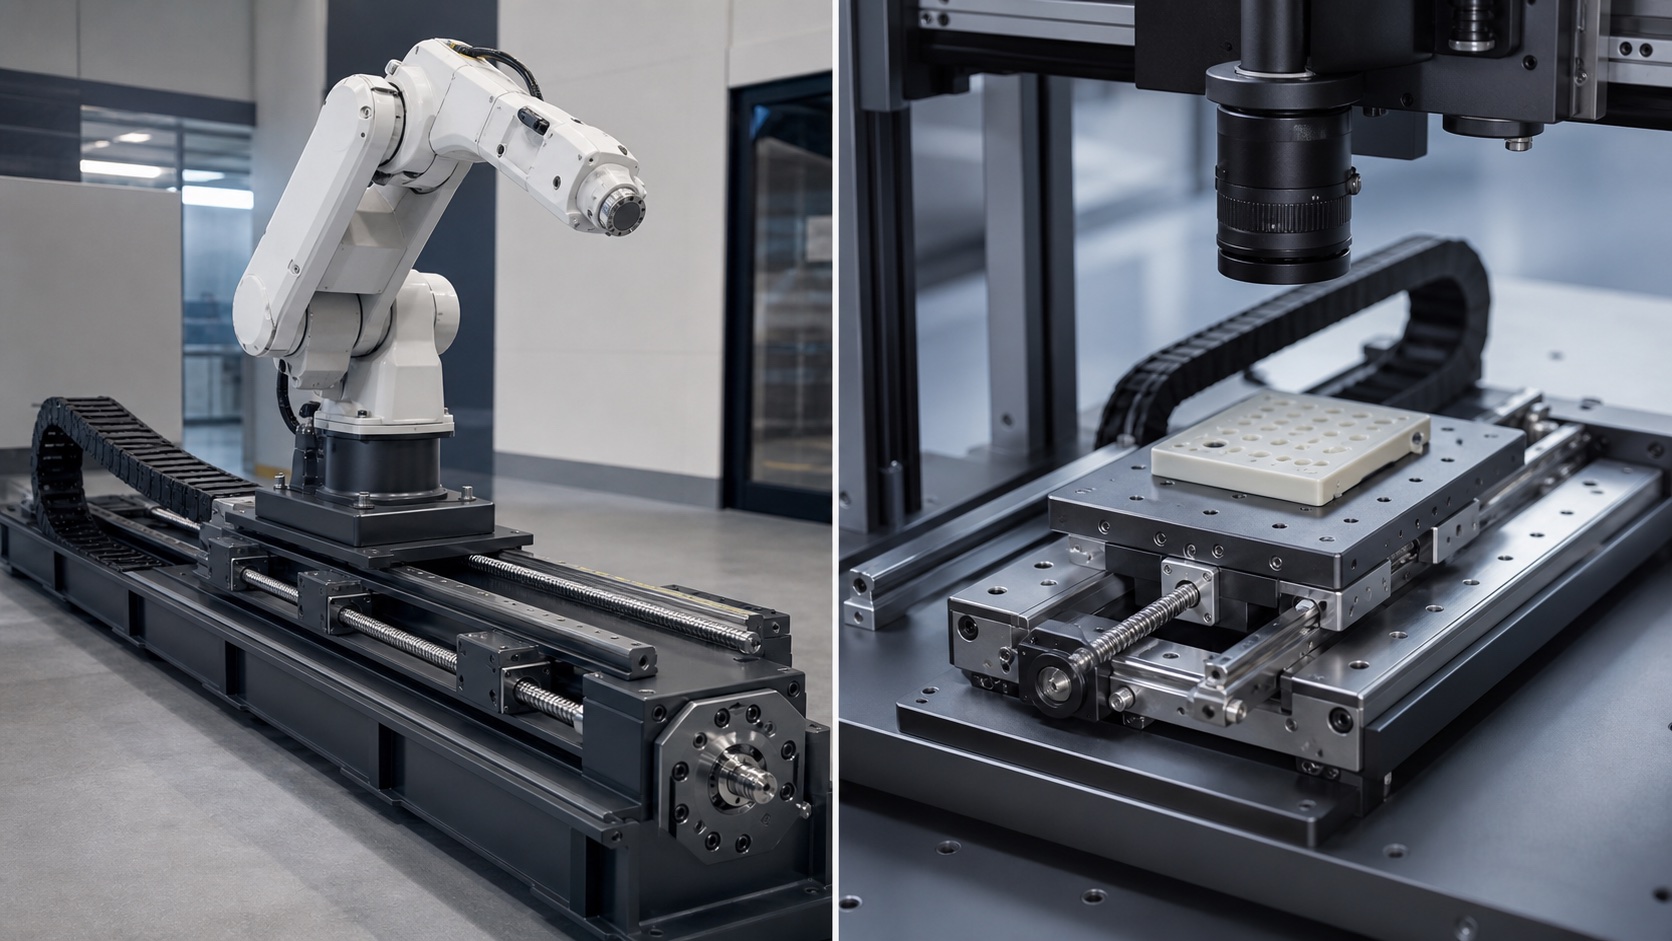
机器人外部第七轴 · 精密检测移动平台
负载、速度、精度和行程 · 安装尺寸、配合及空间限制 · 工作温度、粉尘、水汽或切削液环境
机器人和精密运动设备往往受空间、重量、速度和重复定位要求共同约束。选型需要在紧凑结构中平衡承载能力、刚性、摩擦和使用寿命。
关注空间、组合载荷、精度和低摩擦。
关注长行程、速度、负载和环境防护。
关注重复精度、预压和系统刚性。
协调轴承、导轨和丝杆的配套需求。
以常见设备场景说明部件配置、问题判断和询价时需要核对的信息。以下均为典型应用示意,不代表特定客户项目或实际交付业绩。
机器人沿地轨移动,需要长行程、重复定位和对倾覆力矩的稳定支撑。
主要问题机器人本体形成较大偏心力矩,导轨布局和驱动结构需要整体核对。
视觉检测或测量平台,需要低速平稳、低摩擦和高重复定位。
主要问题微小爬行、安装变形和预压差异都会影响检测节拍与数据稳定性。
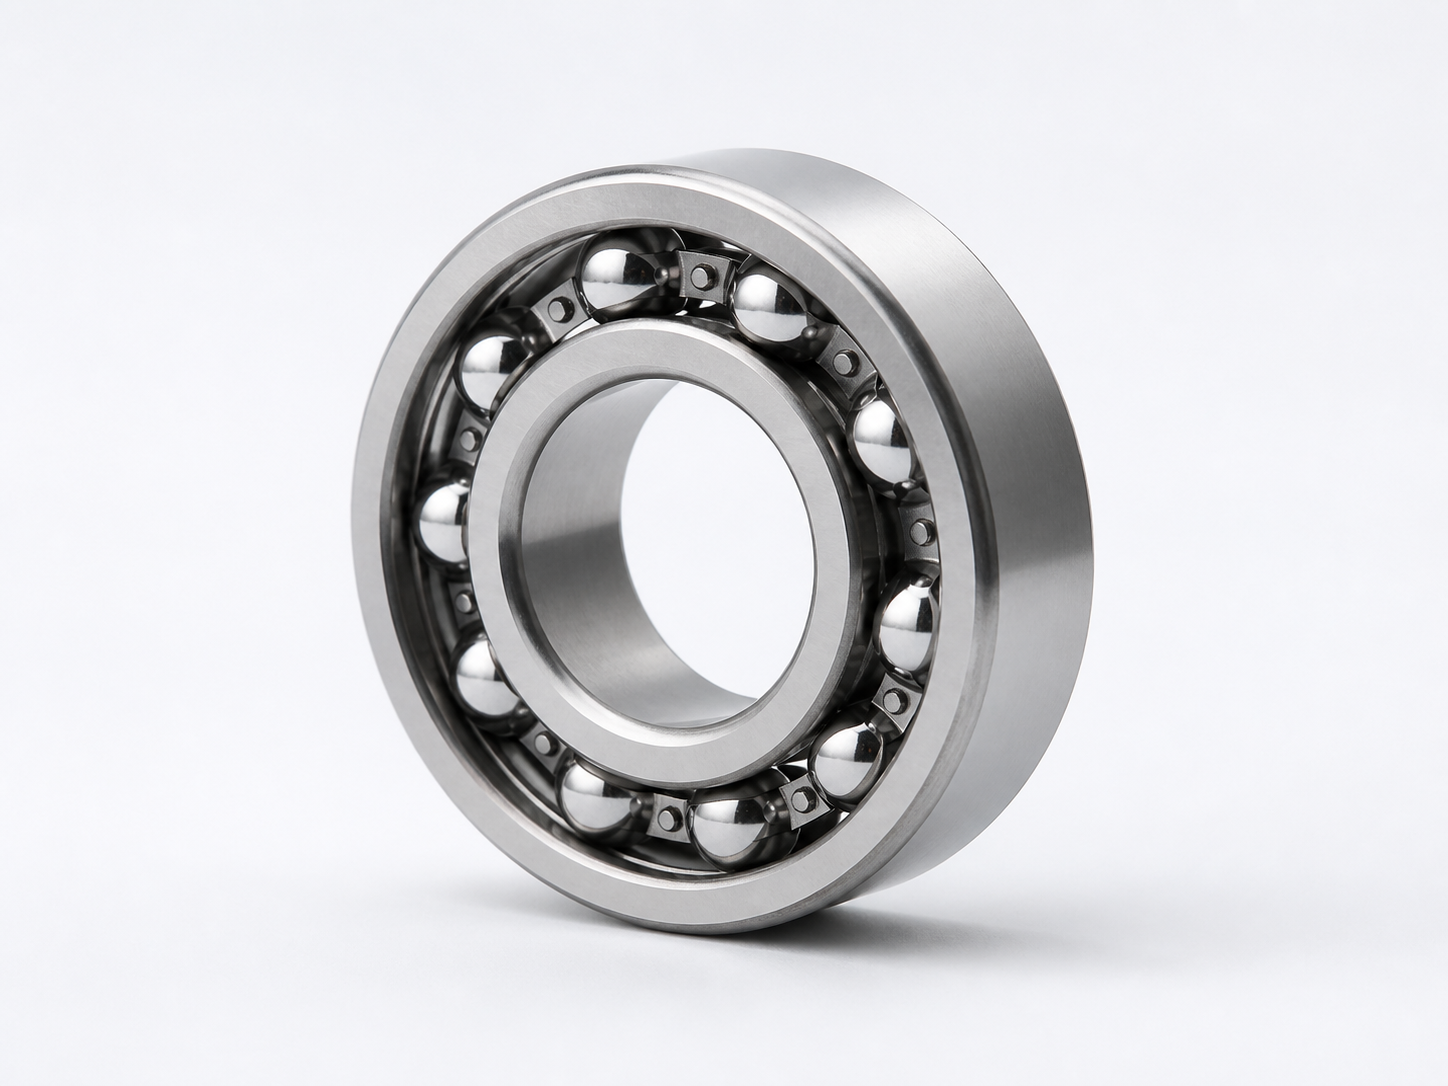
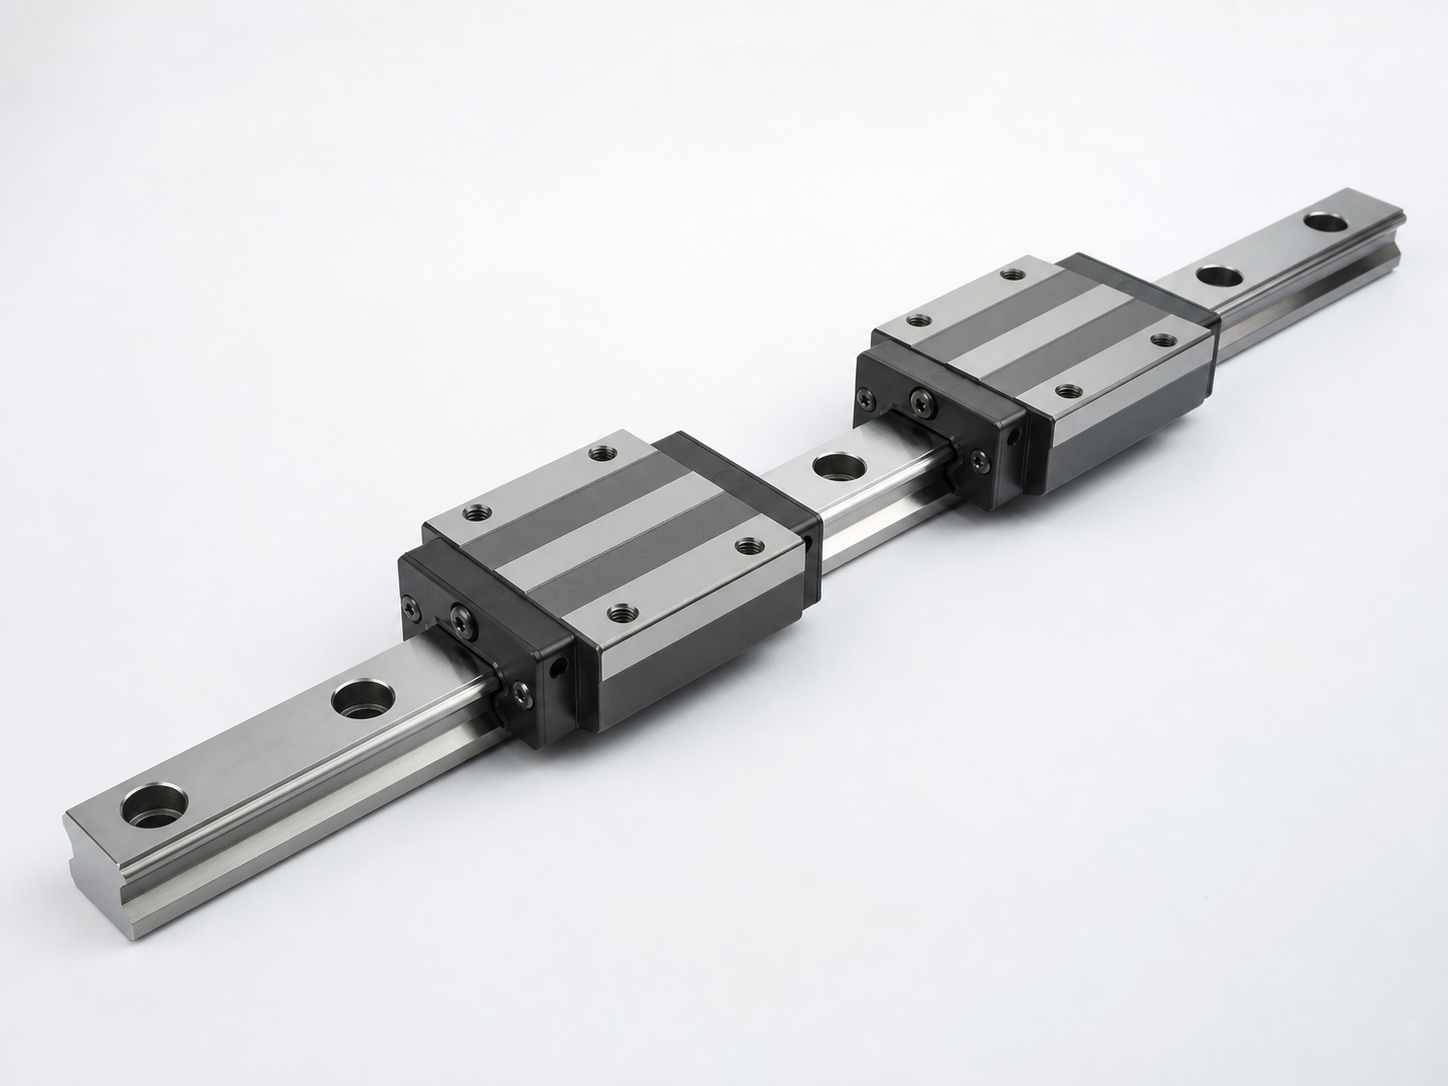
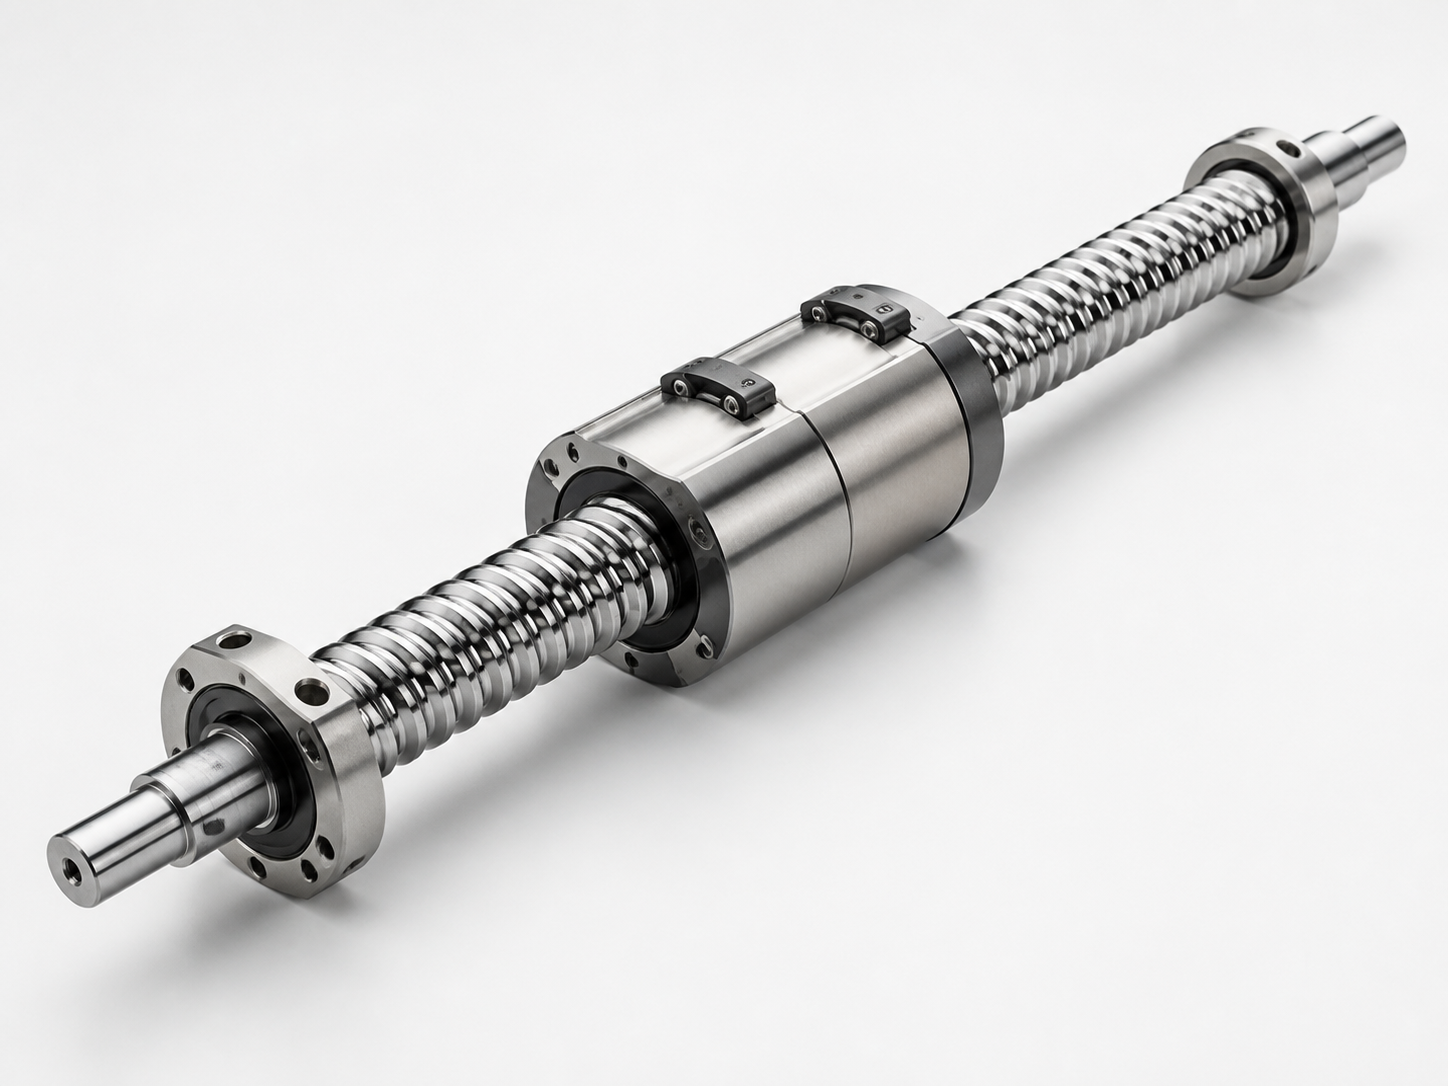
轴承、导轨与丝杆通常共同构成运动系统,可先按安装位置进入产品系列,再提交完整型号或工况。
信息越完整,型号核对和询价往返越少。没有完整型号时,也可以从铭牌、旧件照片和安装尺寸开始。
 01
 02
 03